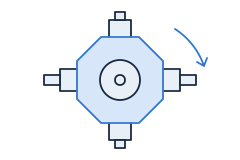
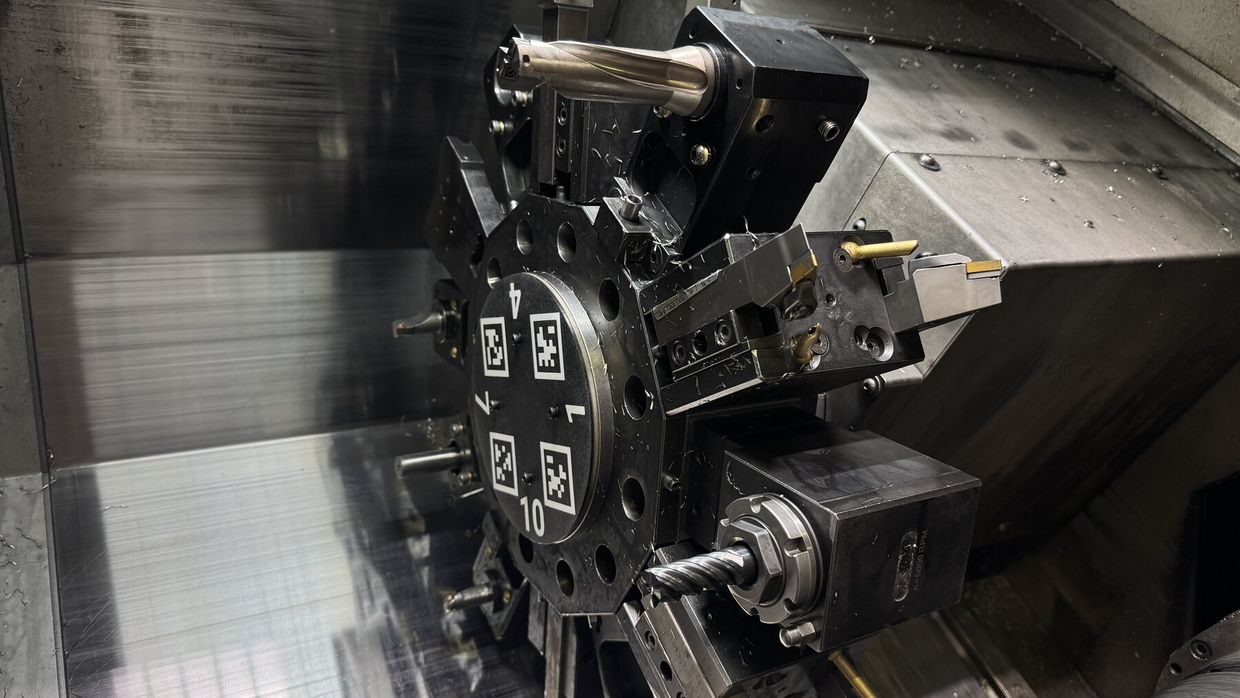
 Револьверная голова
Метки на контрольной пластине позволяют обнаружить изменение наклона и поворота головы. Оператор видит величину и направление отклонения на экране прибора и привлекает наладчика для проверки.
Сокращайте брак и переделки, вовремя выявляя нарушения геометрии станка.
Изменение положения узлов станка может проявляться размерным браком, нестабильной поверхностью и вибрацией при резании. Контроль геометрии помогает инженеру определить, какой узел требует проверки, и оценить результат настройки.
Камера наблюдает оптические метки на контролируемых узлах. Измерения выполняются в заданных положениях с учетом калибровки камеры и креплений. После механической проверки станка сохраняется база для последующего сравнения.
Компания ИНДИНС выпускает прибор контроля револьверной головы и развивает комплексные решения для токарных и фрезерных станков. Перечень измерений, повторяемость и точность новых конфигураций подтверждаются испытаниями на конкретном оборудовании.
Токарное направление объединяет револьверную голову, основной шпиндель и противошпиндель либо заднюю бабку по компоновке станка. Контроль связывает положение инструмента с положением узлов, удерживающих заготовку.
Действующий прибор измеряет наклон и поворот револьверной головы относительно сохраненного эталона. Расширенная конфигурация со шпиндельными узлами проходит инженерную разработку и испытания.
Револьверная голова
Метки на контрольной пластине позволяют обнаружить изменение наклона и поворота головы. Оператор видит величину и направление отклонения на экране прибора и привлекает наладчика для проверки.
 Основной шпиндель
Разрабатываем наблюдение за положением шпиндельного узла и его изменением относительно базы. Проверяем связь измеряемого положения с направлением оси шпинделя и перемещением револьверной головы.
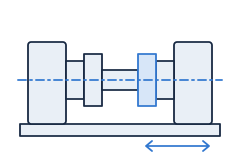 Противошпиндель или бабка
Выбираем контролируемый узел по конструкции станка. Для противошпинделя прорабатываем сравнение с основным шпинделем; для задней бабки определяем измерительную схему и параметры проверки ее положения.
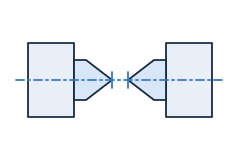 Взаимная геометрия
Исследуем параллельность осей шпинделей направлению перемещения головы и соосность двух шпинделей. Оценка соосности учитывает взаимное направление осей и их линейное положение в общей измерительной базе.
Для фрезерного станка разрабатываем контроль направлений перемещения стола и шпиндельной головы в общей пространственной системе координат. Основная задача - оценить взаимную перпендикулярность X/Y, X/Z и Y/Z.
Положение оси вращения шпинделя относительно стола рассматривается отдельной измерительной задачей. Состав проверок задается протоколом геометрической точности конкретного станка и подтверждается испытаниями.
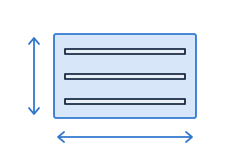 Направления X и Y
Камера наблюдает метку стола при последовательных перемещениях по X и Y. По нескольким контрольным положениям восстанавливаются направления движения и оценивается угол между ними.
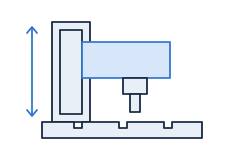 Направление Z
Метки шпиндельной головы наблюдаются в нескольких положениях по высоте. Траектория выбранной точки задает направление Z для сопоставления с направлениями X и Y.
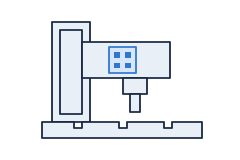 Шпиндельная голова
Метки на двух гранях головы образуют общую пространственную мишень. В разработке раздельно оцениваются поворот головы и поперечное смещение ее траектории при перемещении.
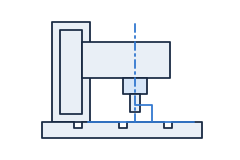 Шпиндель и стол
Прорабатываем проверку перпендикулярности оси вращения шпинделя плоскости стола. Схему этой проверки и исследование биения определяем по конструкции станка; характеристики подтверждаем испытаниями.
Один станок на один месяц. Согласуем задачу контроля и состав подключения для вашего оборудования.
Измерительная конфигурация привязывается к модели станка, выбранным узлам и контрольным положениям. При подготовке проверяем видимость меток, жесткость креплений и соответствие результата независимому измерению.
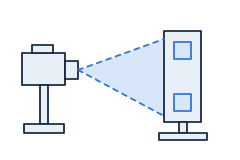 Метки и камера
Размещаем метки на узлах и выбираем обзор камеры с учетом рабочей оснастки. Калибровка задает геометрию наблюдения и связь меток с контролируемым узлом.
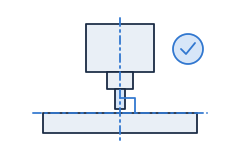 Исходная база
Специалист проверяет и выставляет механическую геометрию. После этого фиксируем базовое состояние и согласуем измеряемые параметры с протоколом станка.
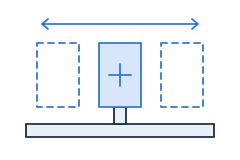 Контрольный цикл
Узлы занимают заданные измерительные положения, камера получает серию неподвижных кадров. Программа проверяет пригодность изображения и использует сохраненную измерительную конфигурацию.
 Результат и действие
По подтвержденным параметрам специалист оценивает изменение положения или взаимной геометрии. Выполняет необходимую проверку и настройку, затем повторным измерением оценивает результат работ.
Передачу геометрических измерений в общую систему предусматриваем по составу внедрения. Результат связывается со станком, временем и измерительной базой, чтобы специалист мог сопоставить его с условиями обработки.
 Обзор комплекса
Общий состав решения и бесплатный пилот на одном станке в течение одного месяца.
 Мониторинг ЧПУ
Состояния, режимы, программы и доступные события стойки помогают восстановить обстоятельства изменения работы станка.
 Контроль вибрации
Изменение вибрации сопоставляется с режимами обработки и служит основанием для проверки геометрии и состояния узлов.
 Единая система мониторинга
История станка, данные всех подключённых устройств, наработка, обслуживание и задачи в одной системе.
Оснастим один станок на один месяц, чтобы проверить эффект мониторинга на вашем производстве.